格星微 GRID SATELLITE
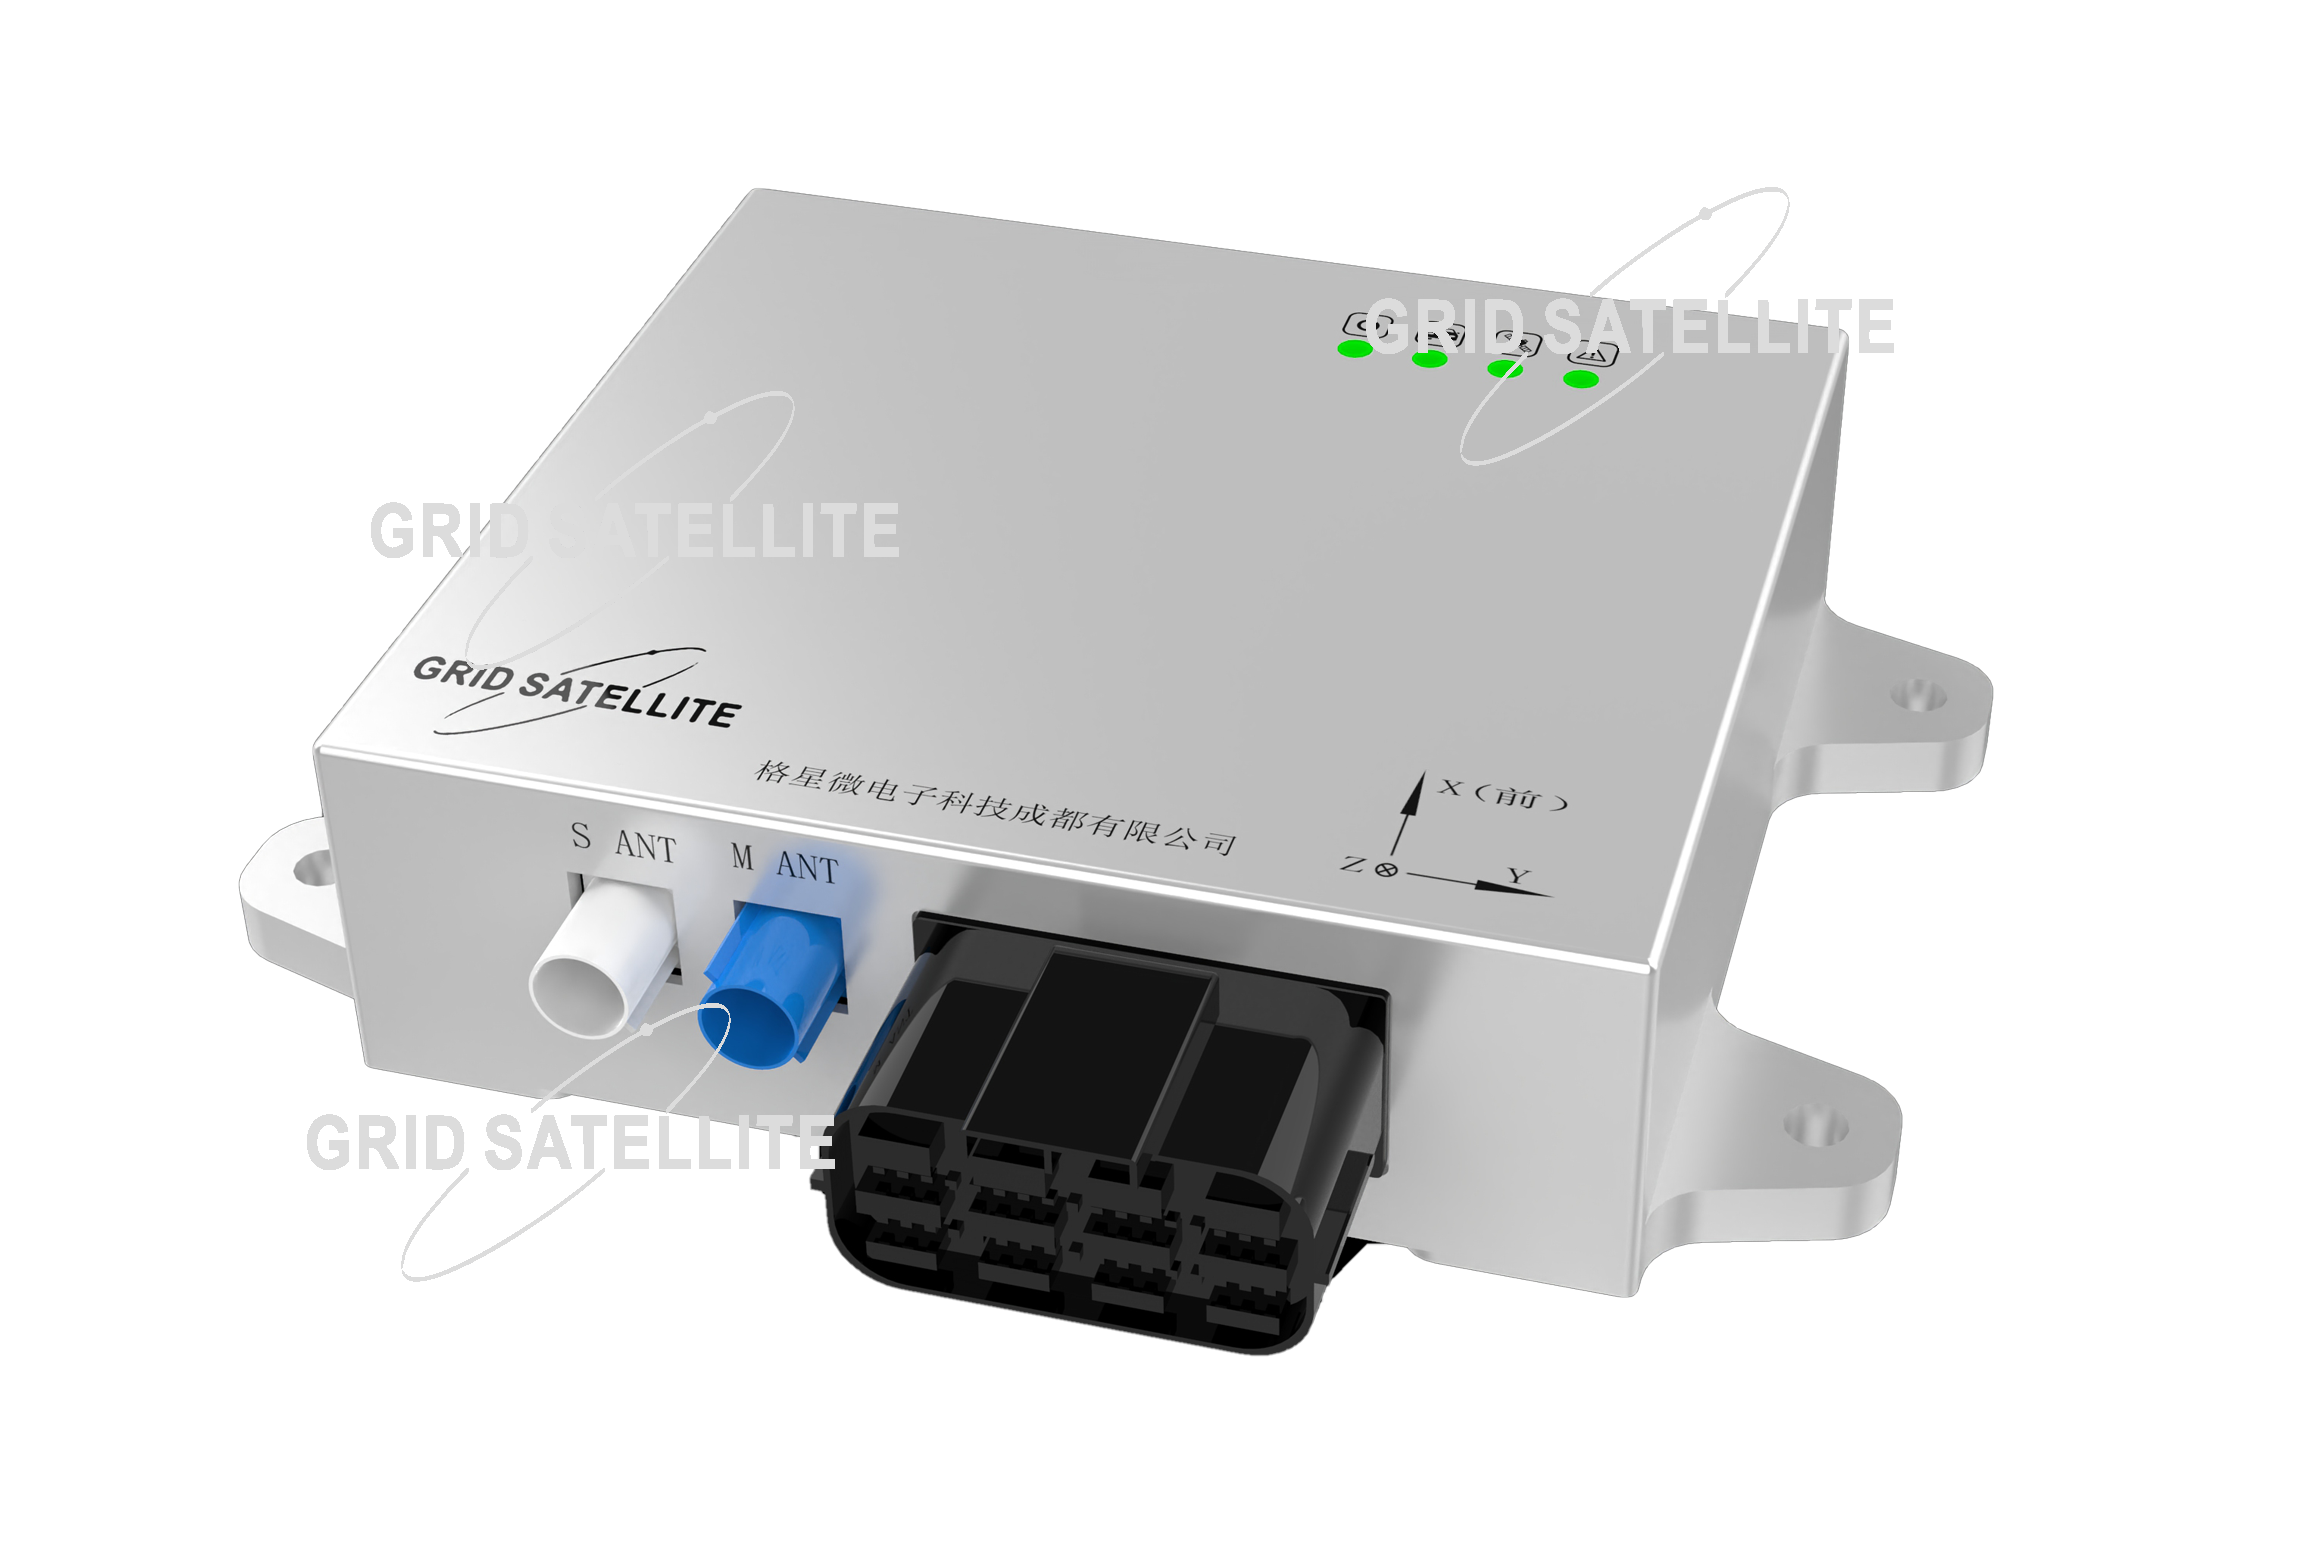
VINS1000A 高精度视觉组合导航
VINS 视觉惯性组合 · RTK 平面 0.8cm+1ppm · 失锁航向漂移 0.15°/min · 时间精度 20ns
产品简介
VINS1000A 是格星微的车规级视觉组合导航产品,以 VINS 惯性导航算法融合高精度卫星导航(RTK)、惯性测量单元(IMU)、视觉传感器(Camera)与车辆信息(轮速、
档位),在卫星信号被遮挡或无卫星信号的环境下依靠视觉与惯性的短时高精度特性维持连续定位。
面向自动驾驶、辅助驾驶、农业机械、智能物流、安防巡检、旅游观光、清扫环保与特种装备的车载组合导航单元。
核心参数
• GPS 失锁位置漂移:1km 或 2min:3‰(有里程计组合)
• GPS 失锁航向漂移:1min:0.15°
• 单点定位精度(RMS):平面 1.5m,高程 2.5m
• RTK 定位精度(RMS):平面 0.8cm+1ppm,高程 1.5cm+1ppm
• 定向精度(RMS):0.2°/1m 基线
• 时间精度(RMS):20ns
• 融合源:RTK、IMU、视觉相机、车辆轮速与档位
• 设计规格:车规级
功能特性
• 无卫星信号下连续导航:卫星信号丢失后由视觉相机捕捉环境特征,结合 IMU 的短时高精度输出,继续提供定位与航向,不因遮挡中断。
• 多源融合到厘米级:RTK、IMU、视觉与车辆信息同时进入融合解算,开阔环境下定位精度可达厘米级,遮挡环境下靠视觉与惯性维持。
• 自主感知:无需人工干预即可完成环境感知与定位,适合无人平台长时间自主运行。
• 车规级环境适应性:按车规级规格设计,可在道路、施工场地、封闭场所等环境长期工作。
• 高频输出:融合解算输出高频率的位置、姿态与航向,供车辆控制环直接使用。
• VINS1000A 高精度视觉组合导航 的全部技术指标已单独整理,见本产品详情页「详细指标」标签。
以上内容与指标均取自格星微(GRID SATELLITE)官网该产品详情页与官方产品资料,未标注口径的为厂家公布值。
格星微电子科技成都有限公司 · onetest 仪器资源库


 客服

 粤公网安备44030902003758